Udělej si sám pantograf pro router: výroba
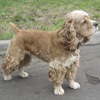
Elektrický zdvih pro frézovací stůl.
Když se v mém nástrojovém parku objevila frézka a následně frézovací stůl, začal jsem uvažovat o tom, že je potřeba jej vybavit výtahem pro frézku a nejen výtahem, ale výtahem s elektrickým pohonem, který byl implementováno. Takhle vypadá hotový výsledek mé „kreativity“.
Než jsem začal pracovat, abych znovu nevynalezl kolo, rozhodl jsem se podívat na to, co již bylo „vynalezeno“ přede mnou. Na internetu je spousta publikací o různých výtahech pro frézovací stoly. Na YouTube jsem na stránce Maxima Kozlova (pokud mě paměť neklame, mnoho lidí ho zná pod přezdívkou „Papa Carlo“) narazil na popis výroby „Výtahu pro router“, který okamžitě zaujal mě proto, že návrh navržený Maximem snadno umožňuje vyrobit elektrický pohon a proto jsem se jeho nápad (ve vztahu k samotnému mechanismu výtahu) rozhodl zopakovat. Proces výroby výtahu je velmi podrobně popsán v Maximova videa (viz
).
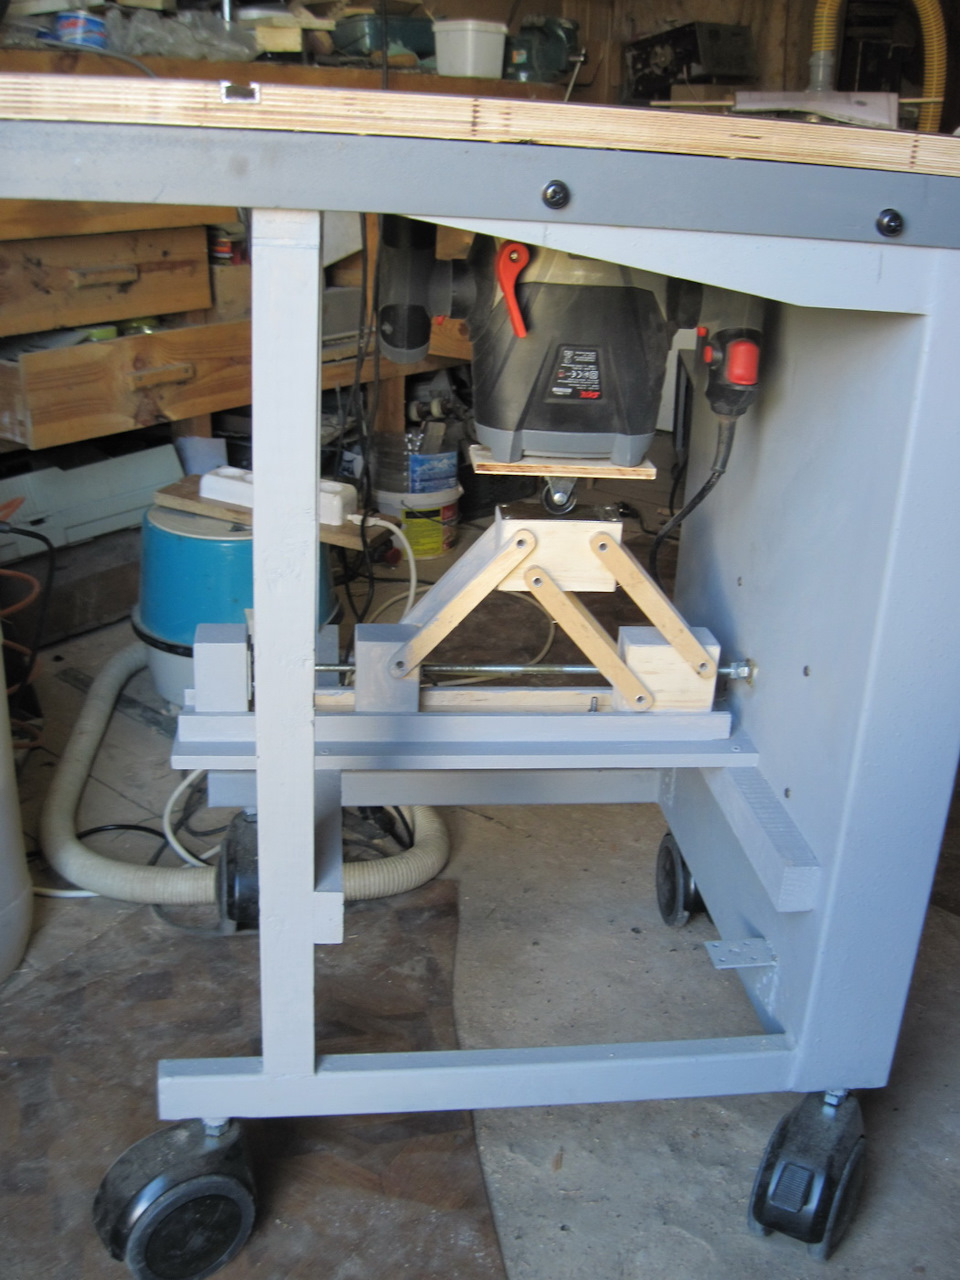
Nebudu se proto opakovat. Pozastavím se pouze u některých vlastností svého návrhu. Rozměry budoucího výtahu jsem začal určovat měřením velikosti výkonu frézy (vzdálenost mezi horním a spodním poloha podešve) určená konstrukcí mechanismu ruční frézky (viz obrázek).
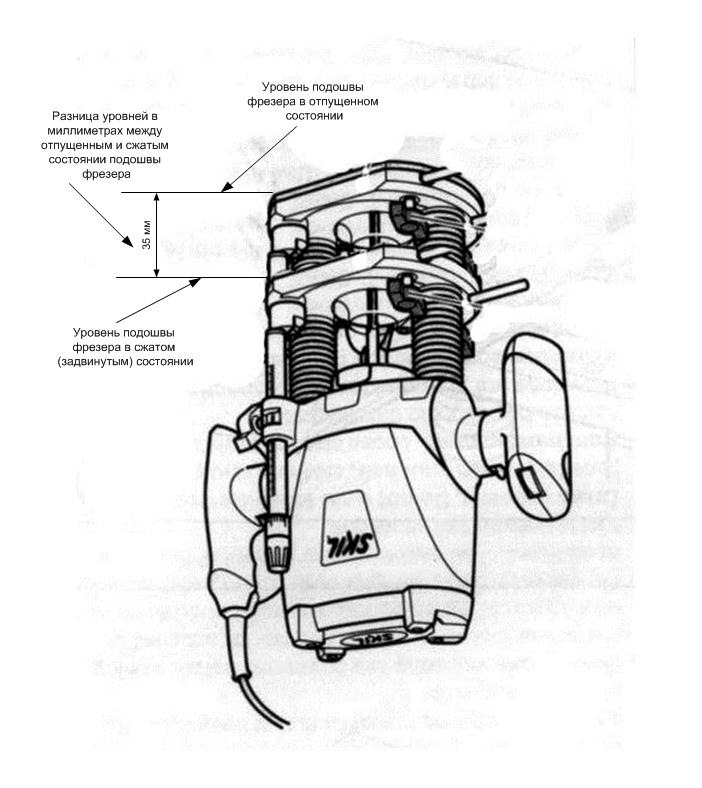
Na základě známých rozměrů samotného stolu a požadované maximální hodnoty výkonu frézy (v mém případě 35 mm) jsem na počítači (v grafickém editoru) vymodeloval schéma kinematiky a pohybu a interakce prvky výtahového pantografu. Výsledkem simulace byla vypočtená hodnota vertikálního pohybu výtahu 54 mm, přičemž horizontální pohyb pohyblivé části byl 56,4 mm. Takto vypočítaná data poskytla rezervu výšky zdvihu 20 mm, s horizontálním pohybem pohyblivých částí, nepřesahujícím rozměry frézovacího stolu. Při modelování jsem spočítal vzdálenosti mezi otvory (prvky pantografu) a hlavní rozměry jeho prvků.
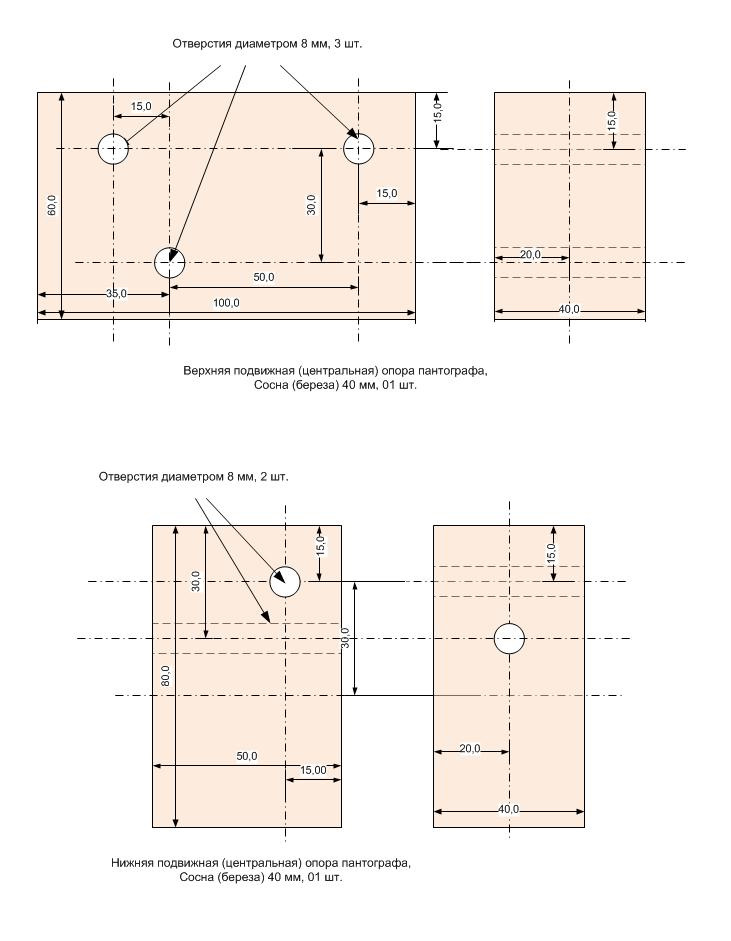
Na základě vypočtených rozměrů, v souladu s diagramem kinematiky a interakce prvků pantografu, jsem vypracoval výkresy.
Již řadu let se před zhotovením produktu (řemesla) snažím nejprve vyvinout kresbu, sice ne příliš kvalitní v grafickém designu, ale s konkrétními reálnými rozměry. Tento přístup vám umožňuje zbavit se plýtvání materiálem a již ve fázi kreslení promyslet mnoho nuancí návrhu produktu. Samozřejmě nepopírám, že toho moc neberete v úvahu a musíte to udělat na místě, ale zpravidla je to všechno o maličkostech.
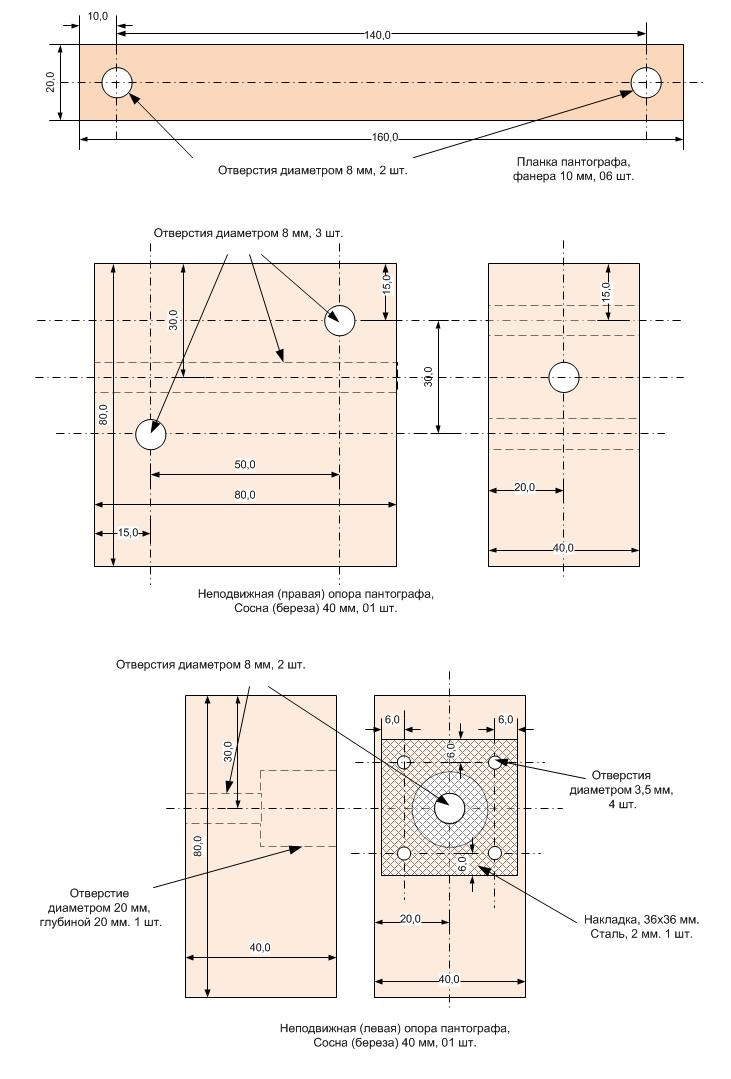
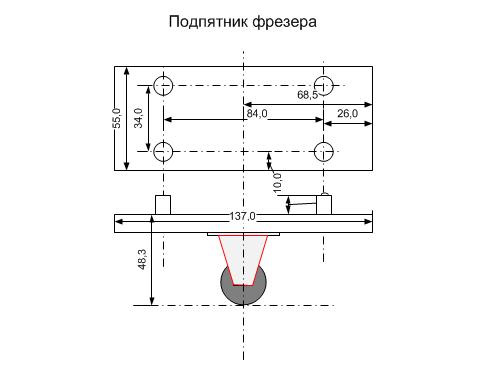
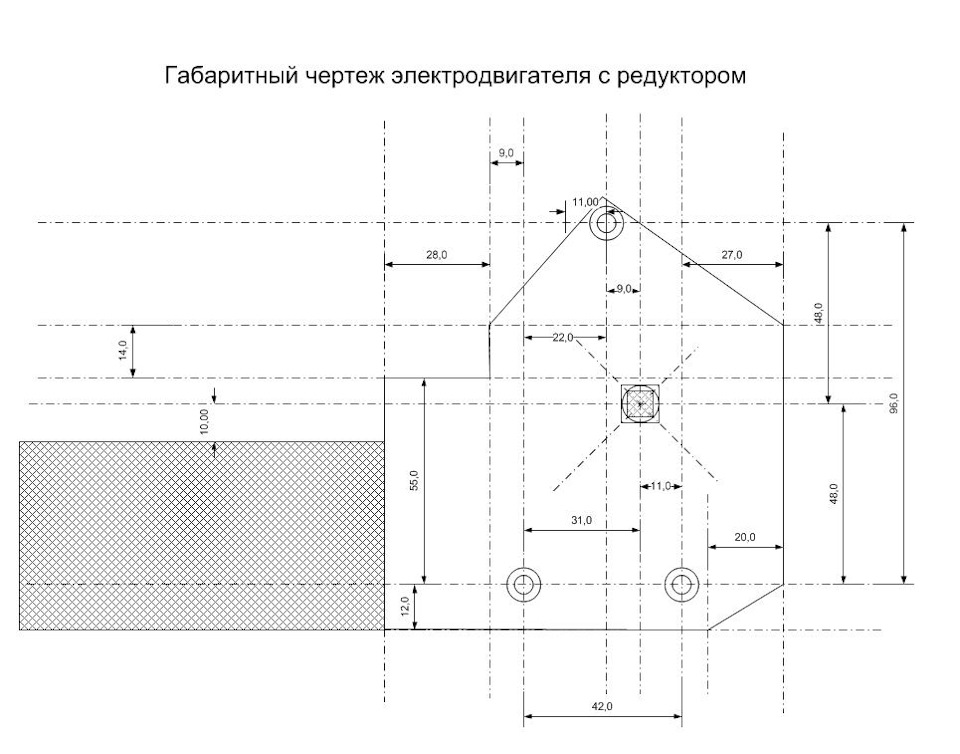
Jako elektropohon jsem použil ojetý okenní zvedák z auta, což je elektromotor (12 voltů) se šnekovou převodovkou. Pečlivě jsem změřil celkové a montážní rozměry, které jsem připravil i formou nákresu.
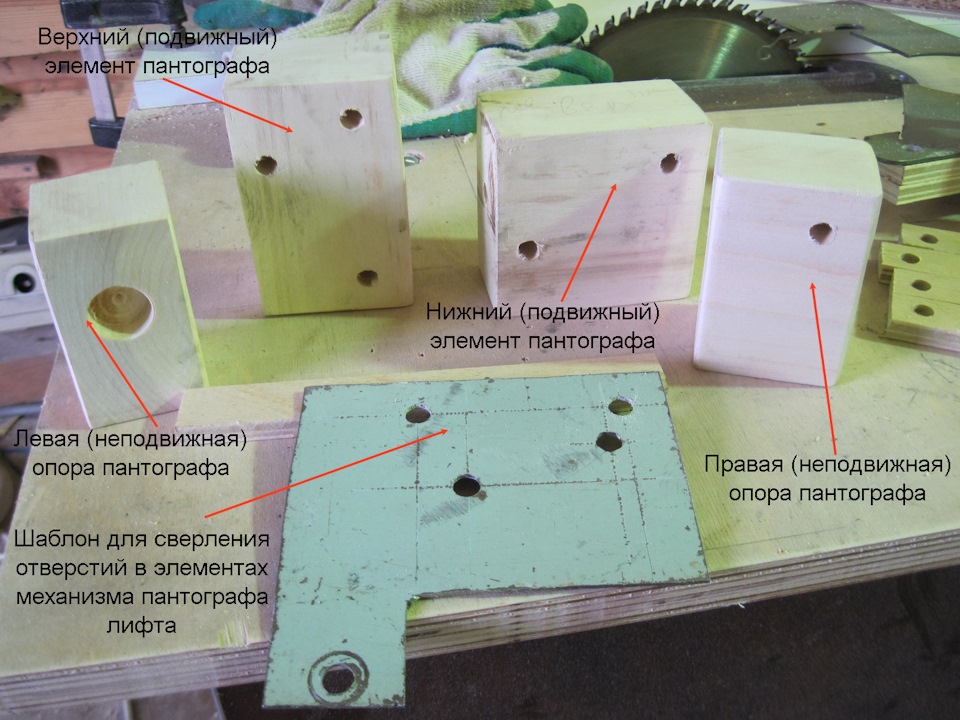
Podle výkresů jsem vyrobil pantografové prvky z březového bloku tloušťky 40 mm, a to levé a pravé pevné podpěry, pohyblivé spodní a pohyblivé horní podpěry (prvky). Šablonou z plechu jsem vyvrtal otvory o průměru 8mm pro osu otáčení tyčí pantografu. Navíc jsem ve spodních pohyblivých a pravých pevných podpěrách vyvrtal otvor o průměru 8 mm pro závitovou tyč, která bude fungovat jako stahovací nebo roztahovací šroub. V levé pevné podpěře jsem vrtačkou Forster vyvrtal otvor o průměru 20 mm do hloubky 20 mm, pod matice pro zajištění osy proti vodorovnému pohybu.
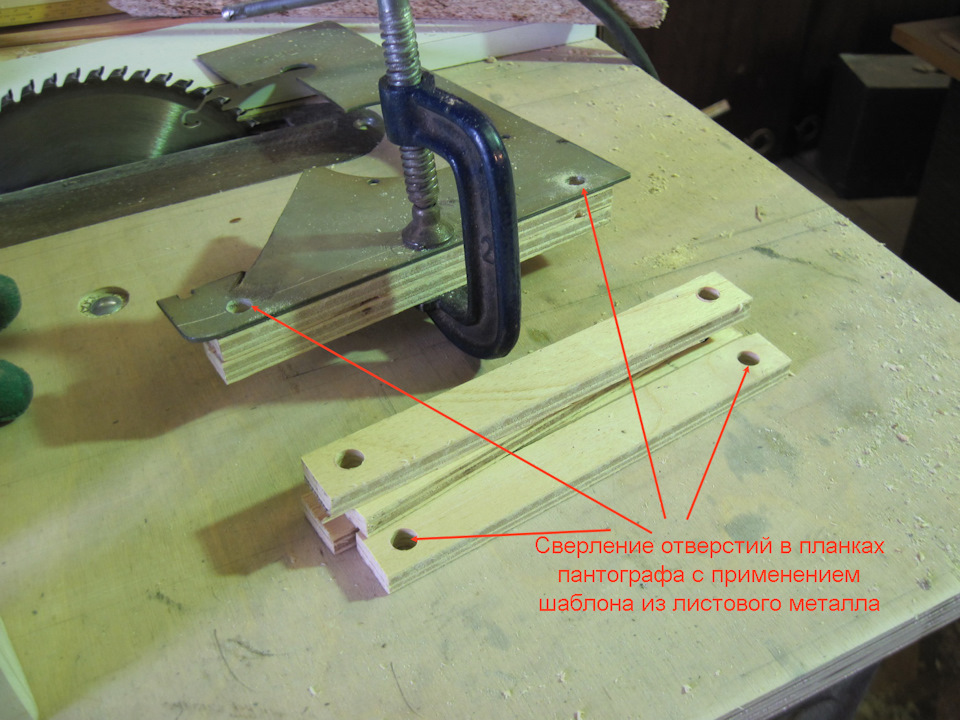
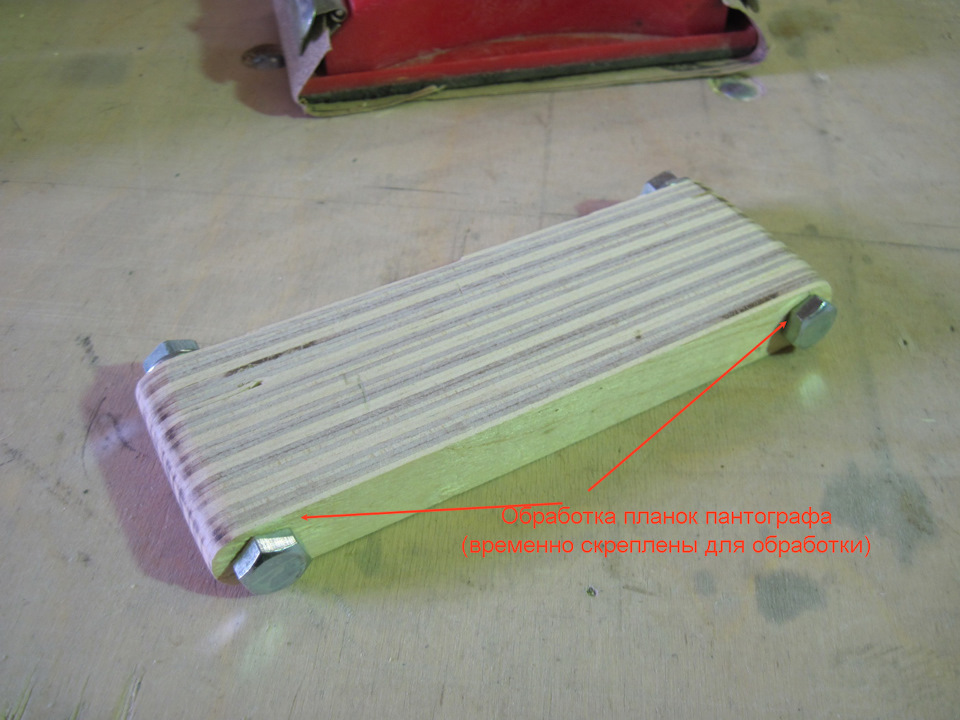
Pantografové pásy jsem vyrobil z překližky tloušťky 8 mm. Otvory byly vyvrtány pomocí šablony. Použití šablony, kromě zajištění přesnosti a rovnoměrnosti vzdálenosti mezi otvory, může výrazně urychlit proces výroby (není třeba označovat každý pás). Poté jsem všechna prkna provizorně spojil dohromady a zpracoval na kotoučové brusce. Vzhledem k tomu, že jsem pro práci použil použitou překližku z krabic od zařízení, jsou viditelné částečné delaminace a třísky, které neměly vliv na fungování výtahu.
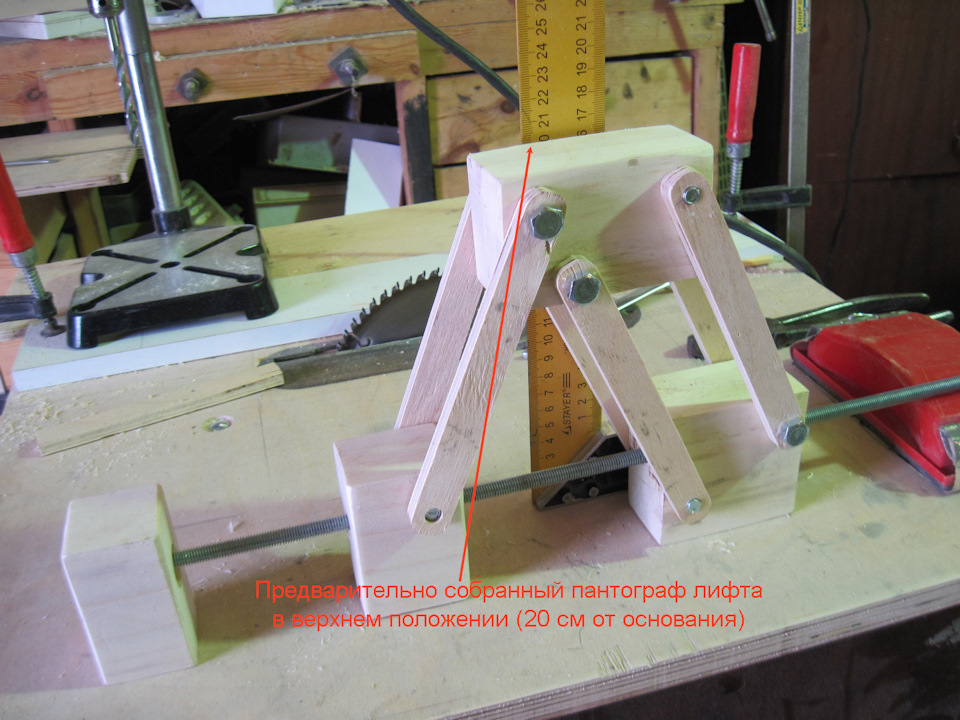
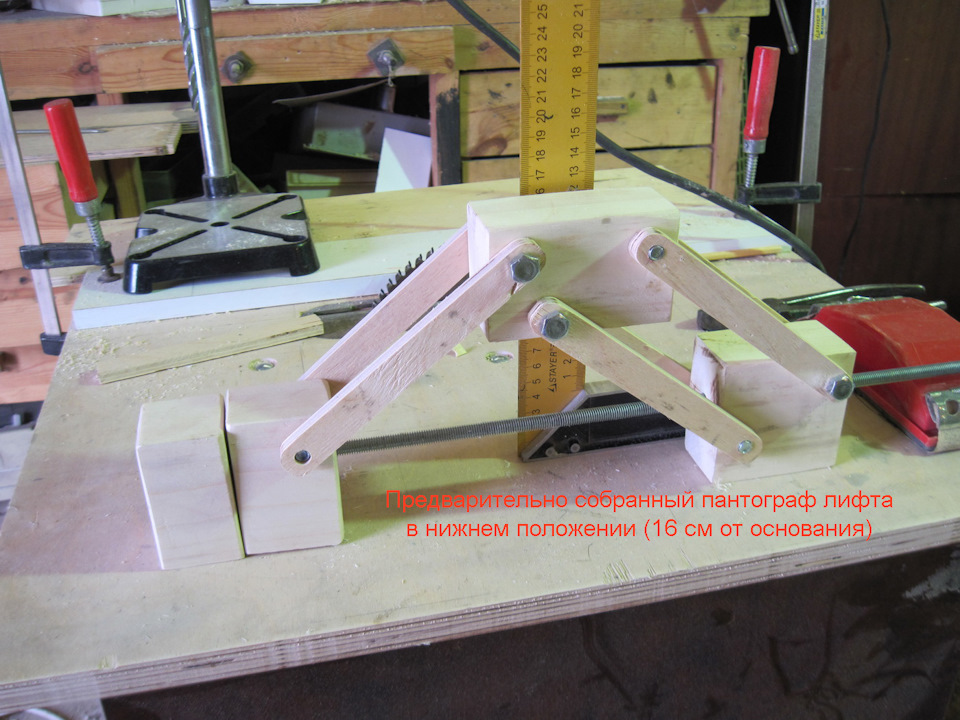
Předem jsem připevnil prvky pantografu a nasimuloval provoz výtahu (zatím v manuálním režimu). Modelování ukázalo, že konstrukce snadno (i s rezervou téměř 1 cm v každém směru) poskytuje očekávané minimální a maximální výšky zdvihu. Navíc jsem pomocí předběžné montáže určil skutečné celkové rozměry výtahového mechanismu jak svisle, tak vodorovně (v maximálně zvednuté poloze a v minimální výšce).
Základ výtahového mechanismu jsem vyrobil z 8mm překližky, aby byl zajištěn pohyb spodní pohyblivé podpěry, vyrobil jsem i lůžko („dráhu“) z pásků 8mm překližky, po které se bude spodní pohyblivá podpěra pohybovat.
Začal jsem montovat pantograf. Jako osy jsem použil hliníkovou trubku o průměru 8 mm, kterou jsem zajistil v pásech podle metody, kterou nastínil Maxim Kozlov. Do spodní pohyblivé podpěry jsem vlepil zadlabací matici M8, dodatečně ji zajistil samořeznými šrouby.
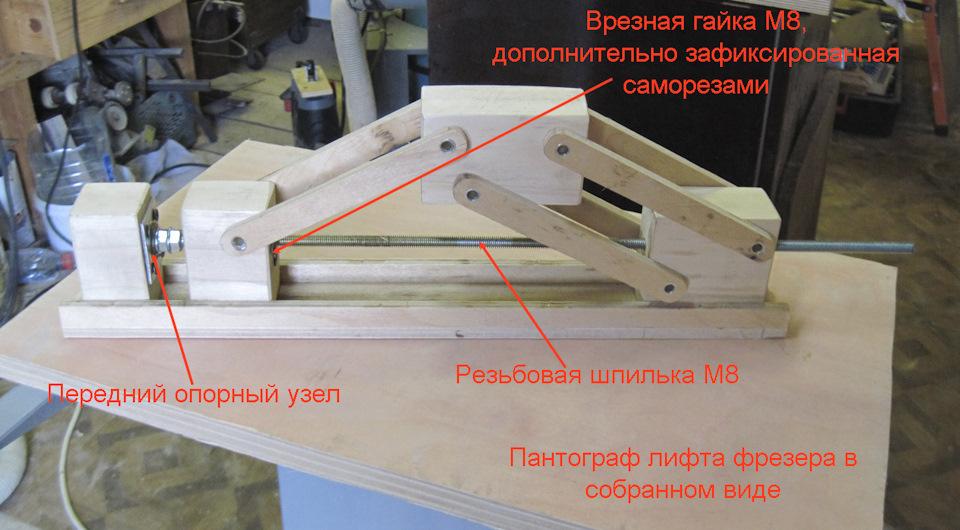
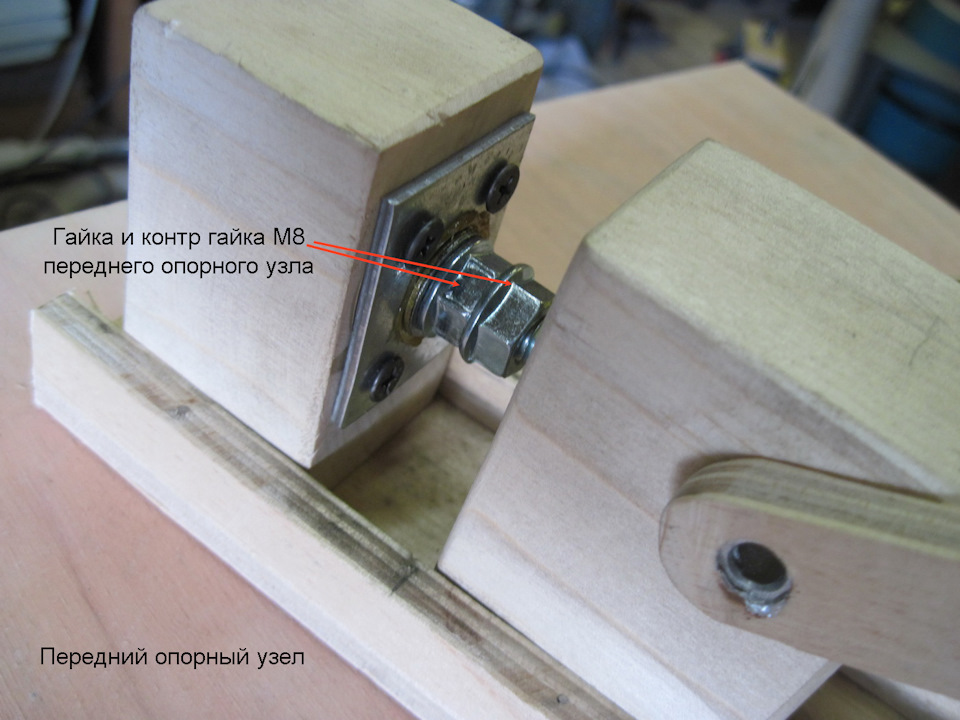
Na levém konci závitové tyče jsem vyrobil nosnou jednotku, což je kovová deska o tloušťce 2 mm s otvorem 8 mm, kterým prochází tyč. Od vodorovného pohybu je čep na každé straně zajištěn přes kovovou podložku (s přídavkem maziva Litol) s pojistnou maticí. Záměrně jsem se vyvaroval použití ložisek, protože jsem věřil, že na základě plánované míry využití frézovacího stolu nedojde k selhání podpěrné jednotky. Deska podpěrné jednotky byla upevněna samořeznými šrouby na levou pevnou podpěru.
Po instalaci základny výtahového mechanismu na vodorovné podpěry na frézovacím stole jsem určil místo montáže základny výtahu tak, aby se středová podélná osa výtahu shodovala se svislou osou frézky. Poté jsem v boční stěně stolu označil a vyvrtal otvor pro šroubovací kolík. Na opačnou stranu boční stěny stolu bude instalován hnací motor s převodovkou.